TECHNOLOGY

몸을 만들고, 동작을 배우고, 지능을 공유합니다

MOTOMIND는 액추에이터와 로봇 구조, 엣지 보드, 학습 파이프라인, 공유 런타임을 한 팀에서 직접 개발합니다. 사람의 시연이 로봇의 작업이 되고, 한 로봇이 익힌 작업이 다른 로봇과 현장으로 이어지는 전 과정이 하나의 스택 위에서 동작합니다.

30 DoF
BELLO 전신 자유도
20 kg
BELLO 전신 협응 페이로드
10 kg
BELLO mini 한 팔 페이로드
275 TOPS
AI Driver 최대 연산 (mmRA-20)
01ROBOT HARDWARE

저감속 고토크 액추에이터와 Endoskeleton 구조

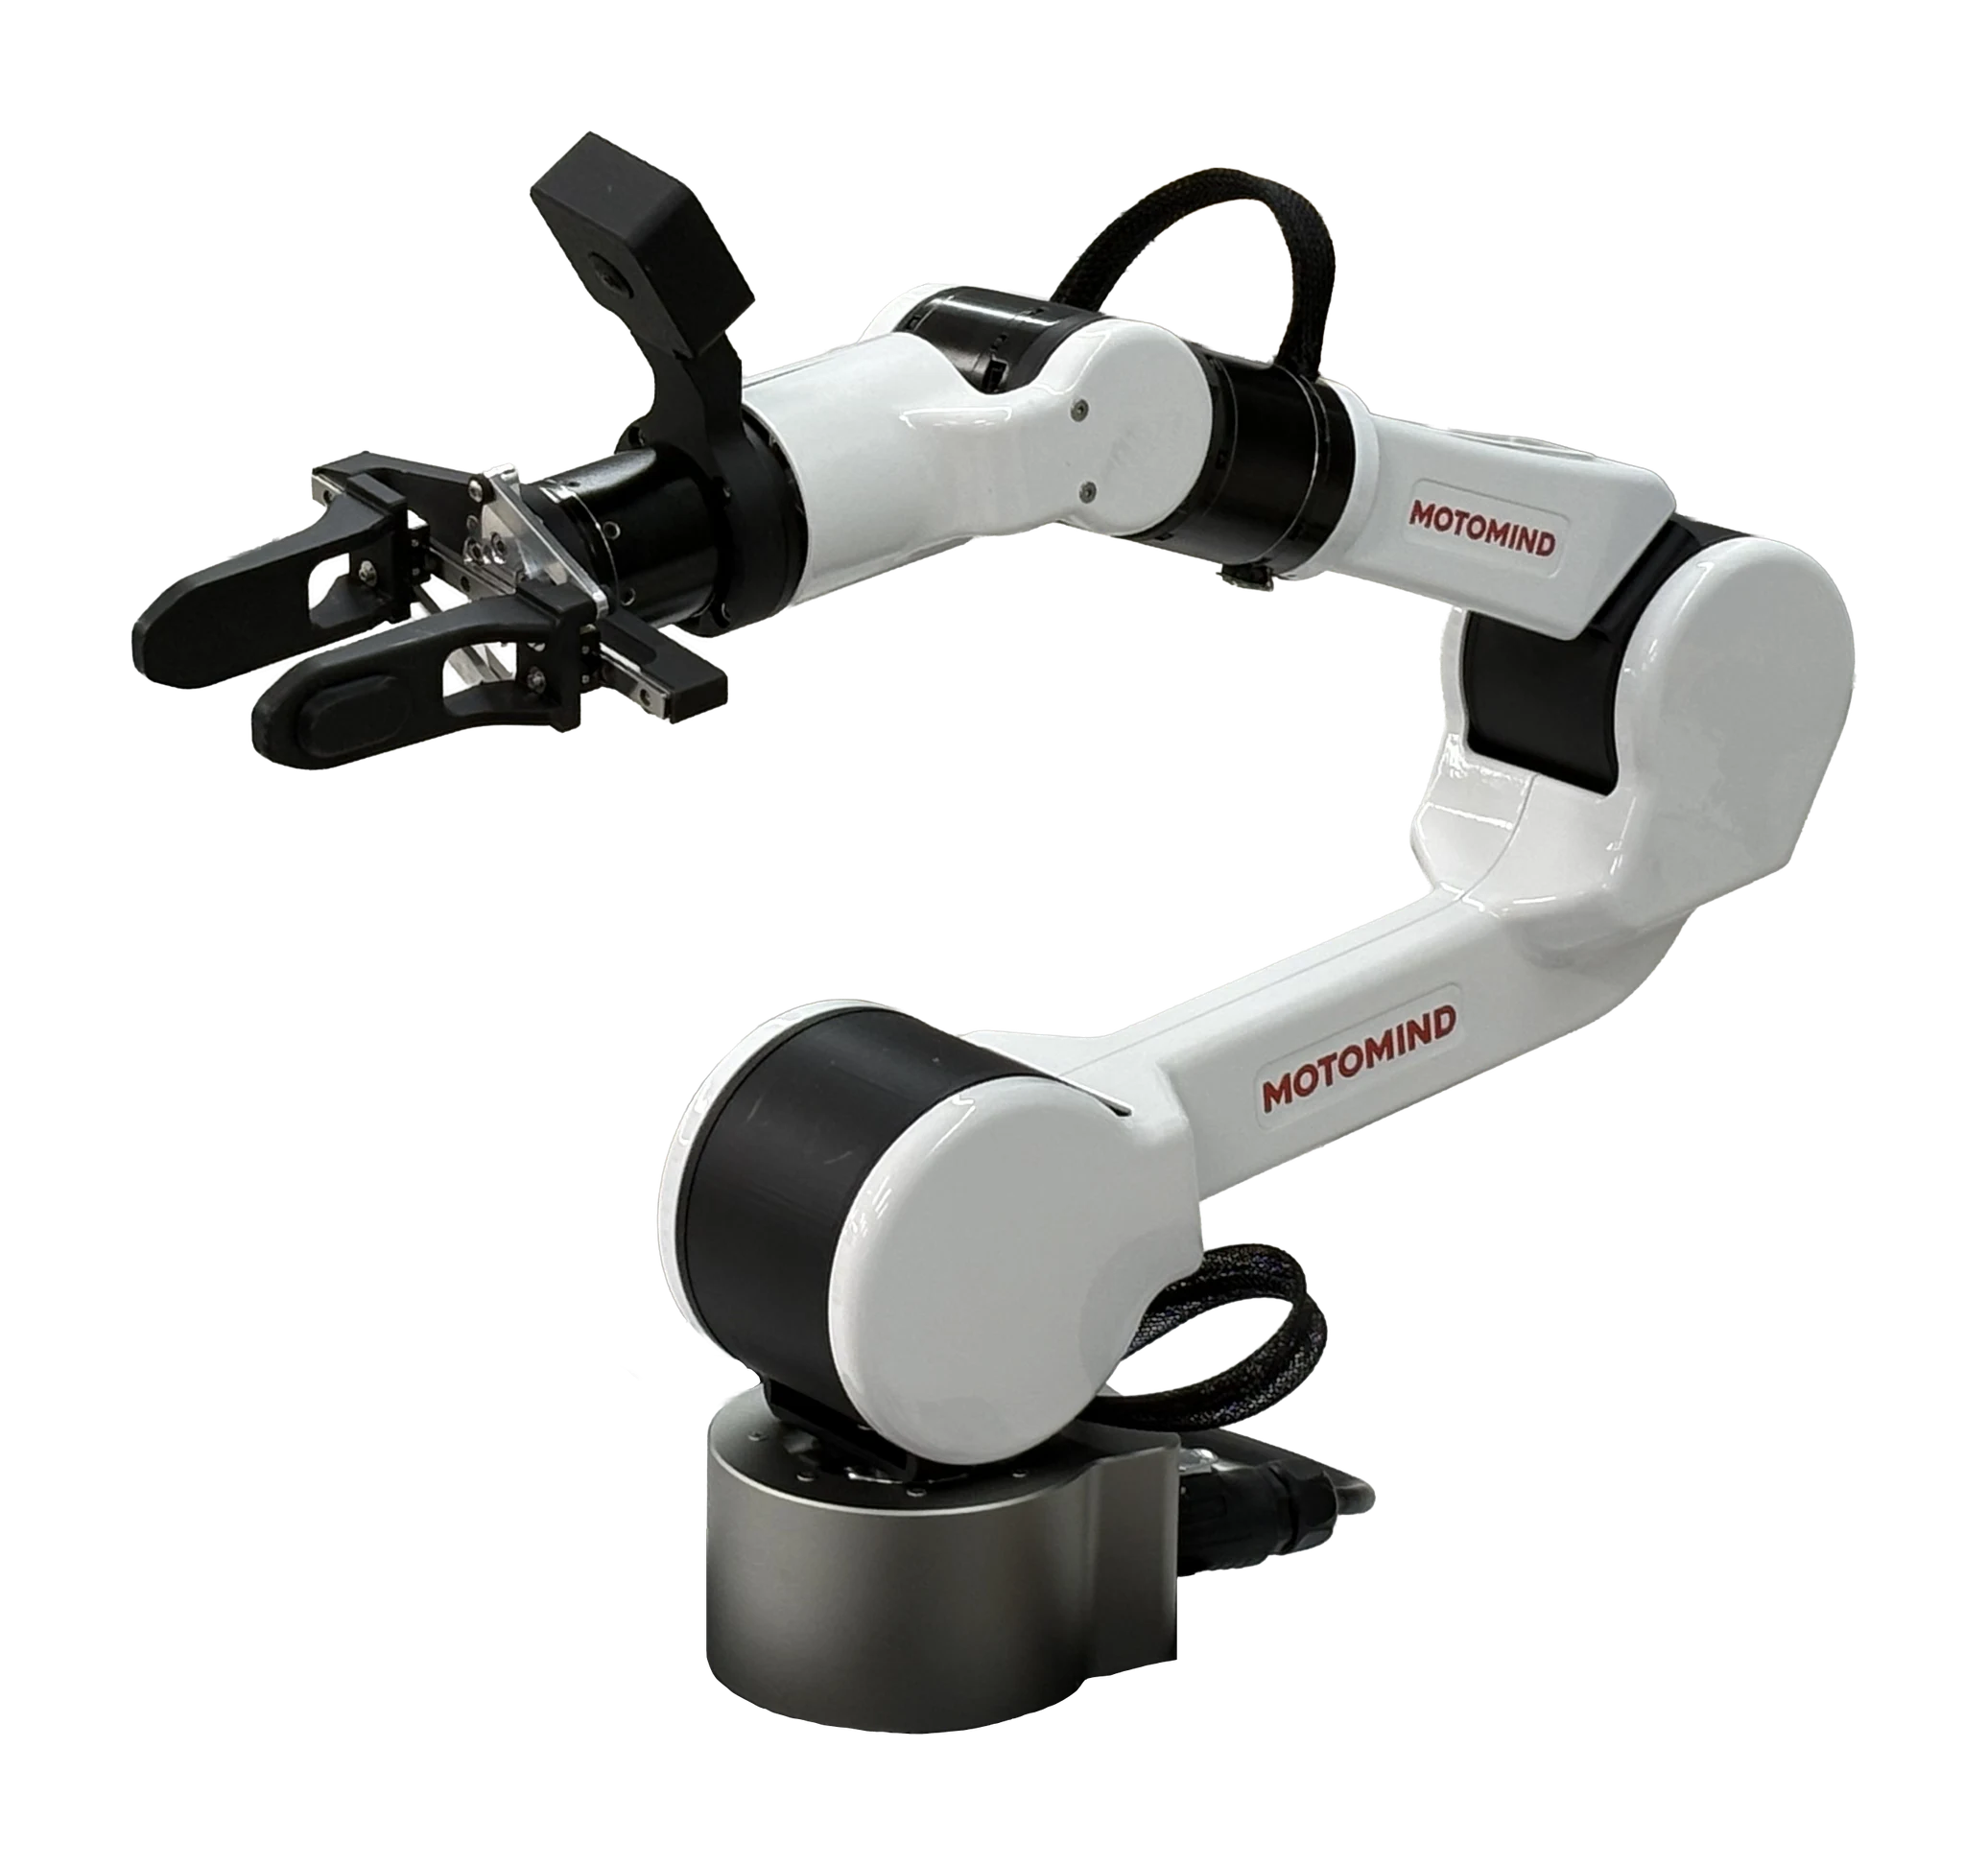
팬케이크 모터 기반의 저감속 액추에이터로 반사 관성을 낮추고 역구동성을 확보했습니다. 외골격 대신 내부 골격(Endoskeleton)으로 팔을 구성해 부피와 원가를 줄였고, 같은 액추에이터 모듈을 로봇팔 MILLY부터 휴머노이드 BELLO · BELLO mini까지 반복 사용합니다.

액추에이터
팬케이크 BLDC · 저감속 고토크
구조
Endoskeleton 팔 · 동일 모듈 반복 사용
휴머노이드
BELLO 170 cm · BELLO mini 140 cm, 30 DoF
로봇팔
MILLY 6+1 DoF · 3 kg 페이로드
보행
강화학습 기반 2족 보행 (2026 넥스트라이즈 시연)
제품 라인업 보기
BELLO — 외부 지지 없는 2족 보행, 2026 넥스트라이즈
BELLO mini — 10 kg 케틀벨 한 팔 리프팅
MILLY — Endoskeleton 6+1 DoF AI 로봇팔
02AI DRIVER

제어·센서·컴퓨팅을 한 보드에 담은 엣지 실행 계층

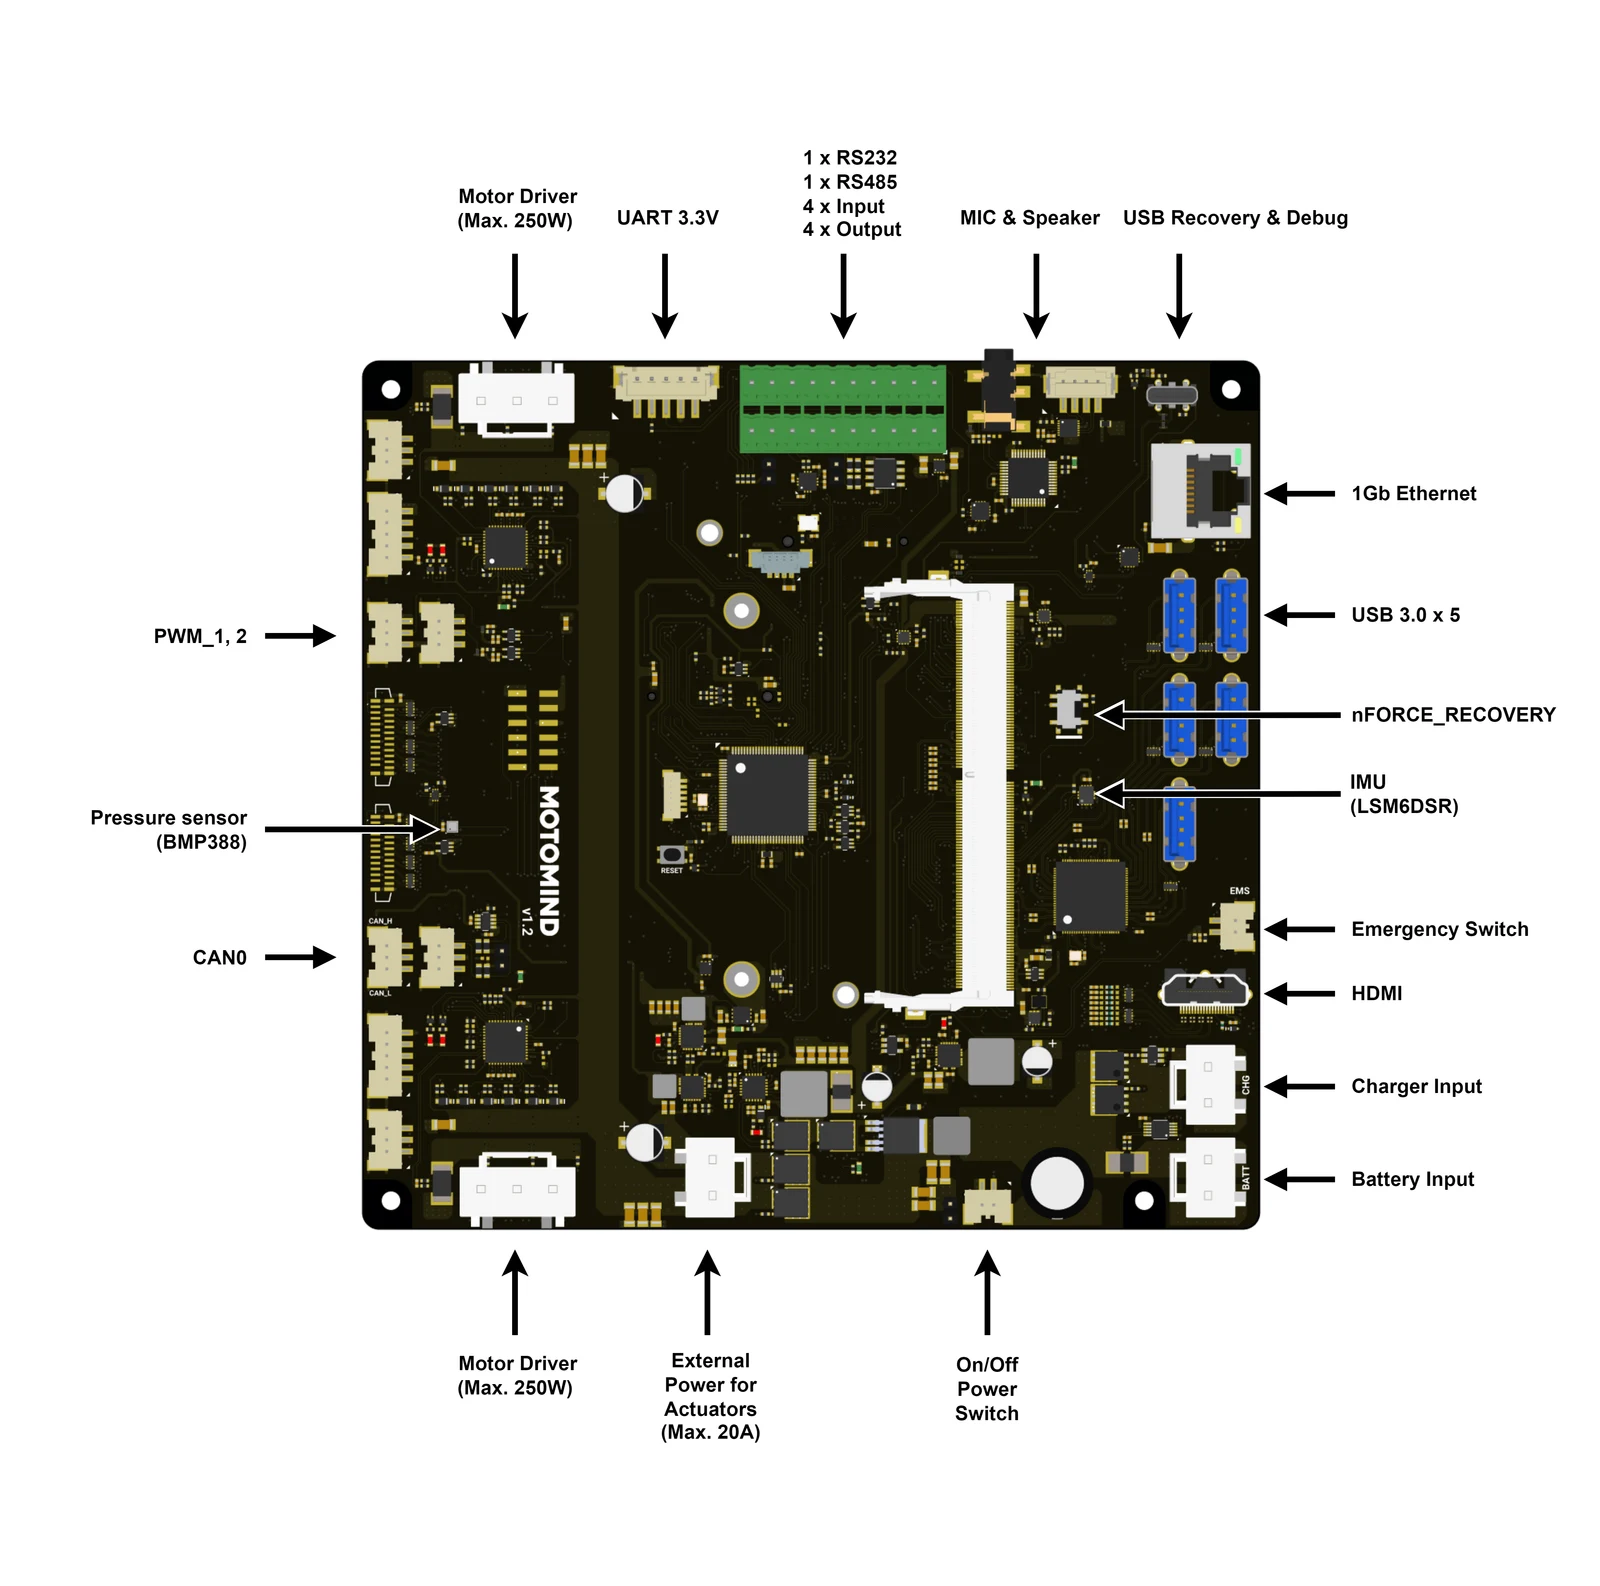
NVIDIA Jetson 소켓 캐리어 보드 위에 모터 드라이버, IMU·기압계, STM32 실시간 MCU, CAN · RS-485 통신을 통합했습니다. 로봇팔·휴머노이드·모바일 플랫폼이 같은 보드와 펌웨어 위에서 동작하므로, 한 로봇에서 검증한 제어 스택을 다른 로봇으로 그대로 옮깁니다.

컴퓨팅
Jetson Orin Nano / NX 40–100 TOPS · AGX Orin 275 TOPS
구동
2채널 모터 드라이버 · 채널당 최대 250 W (mmRA-10)
실시간 제어
STM32G474 MCU · FD-CAN · RS-232 / RS-485
센서
IMU LSM6DSR · 기압계 BMP388 · 전원 모니터링
확장
M.2 KEY-M AI 가속기 · NVMe · M.2 KEY-E WiFi / BT
AI Board 상세 보기
mmRA-10 — 상면 인터페이스 배치
mmRA-20 — Jetson AGX Orin 캐리어 보드
mmRA-10 — 실장 보드 (MOTOMIND v1.2)
LEARNING

사람의 동작에서 로봇의 작업으로

작업자의 시연을 데이터로 모으고, 로봇의 몸에 맞게 옮기고, 시뮬레이터에서 검증한 뒤 실물 로봇에서 실행합니다. 운용 중 쌓인 데이터는 다시 학습으로 돌아갑니다.

  1. 01

    교시 — 사람의 시연을 데이터로

    텔레오퍼레이션으로 작업자가 로봇을 직접 움직이며 작업을 시연합니다. 햅틱 어시스트가 숙련도 편차를 보정해 균질한 시연 데이터를 확보합니다.

    MILLY 텔레오퍼레이션 — 작업 시연 데이터 수집
  2. 02

    리타게팅 — 로봇의 몸에 맞게

    VR과 모션 캡처로 인식한 사람의 전신 동작을 로봇의 관절 구조에 맞게 실시간으로 옮깁니다. 리타게팅된 동작은 그대로 학습 데이터가 됩니다.

    BELLO mini — 작업자 전신 동작 실시간 리타게팅
  3. 03

    시뮬레이션 — 가상에서 먼저 검증

    자체 액추에이터의 실제 응답 특성을 반영한 시뮬레이터에서 동작을 검증합니다. 실물 작업을 가상으로 재현(Real-to-Sim)하고, 강화학습으로 정책을 다듬습니다.

    박스 접기 작업의 Real-to-Sim 재현
  4. 04

    실행 — 실물 로봇에서 작업으로

    검증된 정책을 AI Driver 위에서 실행합니다. 카메라 인식과 학습된 정책으로 실제 작업을 수행하고, 운용 데이터는 다시 학습으로 돌아갑니다.

    양팔 MILLY — 학습된 VLA 정책으로 식기를 자율 정리
RUNTIME · SDK

여러 로봇이 하나의 지능을 공유합니다

로봇마다 GPU와 모델을 따로 두는 대신, 공유 AI Runtime이 추론·계획·모델 버전 관리를 맡고 로봇별 AI Driver는 센서 처리와 실시간 제어, 안전 정지에 집중합니다. 공통 SDK가 두 계층을 잇습니다.

  1. EDGE

    로봇 · AI Driver

    • 센서 처리 · 실시간 제어
    • 안전 정지 · 전원 모니터링
    • MILLY · BELLO · BELLO mini
  2. SHARED

    Physical AI Runtime

    • Reasoning · Action 공유 추론
    • Stateful Session · RTC 실시간 통신
    • 모델 버전 관리 · 일괄 배포
  3. SDK

    공통 SDK · API

    • Python SDK · ROS2 · 공통 API
    • 한 로봇의 작업을 다른 로봇에서 실행
    • 기존 로보틱스 스택과 연결

고객 보안 환경에 따라 Runtime은 온프레미스 또는 클라우드로 구성합니다.

현장의 작업을 함께 만들어 보세요

하드웨어 도입, 시연, 공동개발·PoC 문의를 받고 있습니다.