
BELLO — 30 DoF AI Humanoid
산업 현장 투입(Industrial Deployment)을 위해 설계한 전신 30 자유도(DoF) 휴머노이드. 팬케이크 모터 기반 저감속 고토크 액추에이터, 내부 골격(Endoskeleton) 구조, Jetson Orin AGX 온디바이스 AI 컴퓨팅을 하나의 플랫폼에 통합하고, 홀바디 제어로 최대 20kg 대상물을 운반합니다.
사양
주요 특징
Whole-body Control
전신 30 자유도 협응 제어로 팔 단독 5kg, 다리·몸통 자세로 하중을 분산하면 최대 20kg까지 운반합니다.
Low Reduction · High Torque · Lower BOM
토크 밀도가 높은 팬케이크 모터와 저감속비로 고토크와 역구동성을 확보하고, 중공축 없이 배선 문제를 해결해 원가를 낮췄습니다.
Shared Runtime
MILLY에서 검증한 작업 로직을 공통 SDK와 공유 Runtime으로 그대로 실행해, 현장 투입까지의 개발 반복을 줄입니다.
시스템 구성
환경 인식, 추론, 실행이 단일 플랫폼 안에서 완결되는 통합 구조입니다.
고반응성 양팔
저감속비 설계로 반사 관성을 낮춰 빠른 응답성과 부드러운 토크 제어를 확보합니다.
Endoskeleton 구조
내부 골격 구조로 외부 노출 부품을 최소화해 충돌 위험을 줄이고, 저렴하고 안전한 팔 시스템을 구성합니다.
고토크 관절 협응
허벅지 좌우의 중형 액추에이터 2개가 협응해 고토크 관절을 구동하고, 같은 부품을 반복 사용해 원가를 줄입니다.
온디바이스 AI · 환경 센싱
Jetson Orin AGX로 학습된 정책과 비전 모델을 본체에서 추론하고, LiDAR와 RGB-D 카메라로 작업 환경을 인식합니다.
적용 영역
구조화된 물류·식품 현장부터 제조, 가정으로 단계적으로 확대합니다.
물류 현장
상하차, 분류, 팔레타이징 등 5~20kg 대상물의 반복 핸들링 작업.
식품 공정
원료 투입, 포장, 적재 등 3~15kg 대상물을 다루는 식품 생산 라인의 반복 작업.
제조 공정
부품 공급, 조립 보조, 검사 이송 등 3~20kg 대상물과 양팔 협응이 필요한 작업.
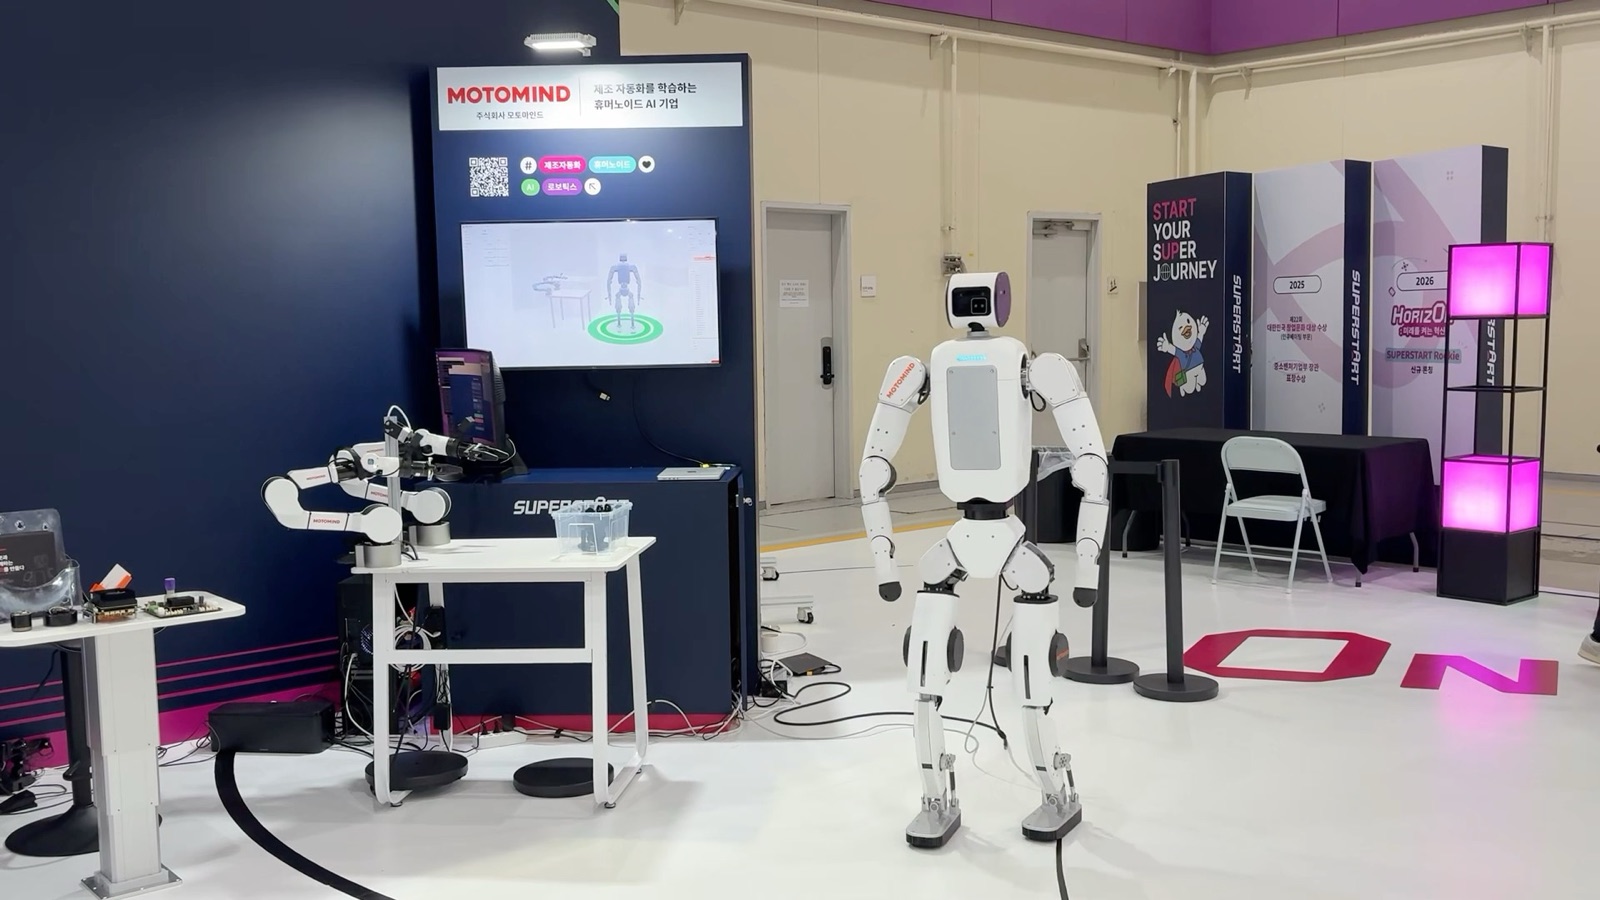
현장 시연
전시와 실증 현장에서 BELLO가 직접 걷고 움직인 모습입니다.
소프트웨어 스택
공유 Runtime이 추론과 계획을 맡고 BELLO의 Edge가 실시간 제어를 맡는 구조로, 공통 SDK를 통해 기존 로보틱스 스택과 연결됩니다.
Cloud Physical AI Runtime
학습된 정책을 공유 GPU Runtime에서 추론하고 모델 버전을 관리합니다. 고객 보안 환경에 따라 온프레미스 또는 클라우드로 구성합니다.
Python SDK · ROS2
Python SDK, ROS2, 공통 규격 API를 제공해 기존 로보틱스 스택과 연동하고, 같은 작업을 다른 로봇에도 배포합니다.
VLA · 모방학습 정책
MILLY와 BELLO mini에서 교시·리타게팅으로 수집한 데이터로 학습한 정책을 같은 SDK 규격으로 BELLO에 배포하고, 운용 데이터는 다시 학습으로 돌아갑니다.
안전 모니터링
Lidar / RGB-D 기반 충돌 회피, 토크 모니터링, 비상 정지 인터록을 기본 탑재해 별도 안전 시스템 추가 없이 운영합니다.